昌晖仪表给大家一套不靠运气的做法:Lambda整定法把PID整定从试凑变成计算题:开环阶跃辨识出过程三参数,选好一个λ,代公式直接出Kc、Ti,闭环表现可预测、可复制。在本文昌晖仪表将Lambda整定法整定PID参数的八个步骤免费分享给大家。
1、Lambda整定法的适用范围与目的
Lambda整定法对工业过程PID控制回路进行参数整定的作业流程、计算公式、λ取值原则与验收标准,适用于:
①自衡过程回路:流量、压力(液体/气体)、温度、成分(pH、密度、氧含量等)、有溢流的液位;
②积分过程回路:无自衡液位(缓冲罐、储罐)、部分汽包/反应器压力;
③PID控制器形态:DCS、PLC、单回路调节器、气动控制器(串级/理想形式PID)。
④目的:以"期望闭环时间常数λ"为唯一设计参数,实现非振荡、可预测、鲁棒性强的闭环响应,替代"看曲线试凑"的经验整定。
2、一分钟看懂Lambda整定
Lambda整定源自Dahlin(1968)与IMC设计思想,核心就三句话:
①先辨识:开环阶跃测试,拿到过程增益K、时间常数T、纯滞后τ三个参数;
②再设计:令积分时间Ti=T(PID控制器零点对消对象极点),比例增益Kc与T成正比、与K和(τ+λ)成反比;
③λ说了算:λ是你选的“期望闭环时间常数”,希望回路多快恢复,就选多小的λ。
λ的物理意义:闭环设定值阶跃响应约在4λ内无超调到达新设定值。λ越大越保守稳定,越小越激进。频域分析表明,λ=τ时相位裕度约61°、幅值裕度约π,接近工程最佳裕度区间;工程上约定λ≥τ,这是“最快而不失鲁棒”的基准点。
和课本里常见的Ziegler-Nichols对比一句:Z-N追求4:1衰减振荡,激进、易振荡、对纯滞后估计误差敏感;Lambda要的是“一阶纯滞后式的平滑响应”,无超调、鲁棒、可协调多回路。现场要稳,选它没错。
3、先认参数,再防三个换算坑
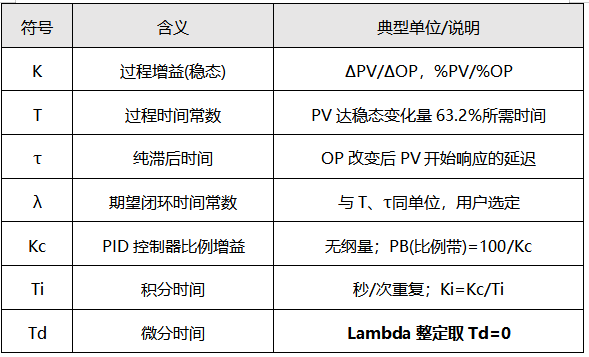
三个换算坑,每年都有人栽:
①有的PID控制器给的是比例带PB而非增益Kc:Kc=100/PB,别直接把200的PB当增益下装;
②有的给的是积分增益Ki(分/重复)而非积分时间:Ti=Kc/Ki;
③Lambda公式适用于串级/理想形式PID,并行(独立增益)形式不适用,下装前先确认算法结构。
4、Lambda整定法整定PID参数的八个步骤(现场照着走)
①整定前确认(安全与工艺)
工艺允许这个回路做开环阶跃吗(扰动幅度不影响安全、质量、上下游)?控制阀有无死区、限位?阀问题先修阀,整定不能掩盖设备缺陷。同时确认PID算法形式(串级/理想vs并行)与参数单位(Kc/PB、Ti/Ki)。
②开环阶跃测试(模型辨识)
PID控制器切手动(MAN),等过程完全稳态;在稳态OP基础上做2%~10%的OP阶跃(优先小幅),PV稳定后再做反向阶跃,正反向各至少1次、合计不少于3次,取平均滤噪声。记录趋势曲线,以下待辨识参数按此取值方法取数(多次测试取平均以滤波噪声与非线性):
◆△OP(OP阶跃幅度)=OP2-OP1(%)
◆△PV(PV稳态变化量)=PV2-PV1
◆K(过程增益)=ΔPV/ΔOP;
◆τ(纯滞后,OP阶跃时刻T1到PV开始变化时刻T2)=T2−T1;
◆T(时间常数,PV从开始变化到达到0.632ΔPV的时刻T3)=T3−T2。
若正反阶跃得到的K差异大,说明过程非线性明显,按常用工作点取值或分区整定;发现阀死区(比如0.7%输出死区引起极限环),先处理阀门再整定。
③判断过程类型并选择公式
◆自衡过程(FOPDT模型)Lambda整定公式
阶跃后PV自动稳定到新值(流量/压力/温度/成分,绝大多数回路)→自衡过程,用下面公式;
Kc=T/[K×(τ+λ)]
Ti=T
Td=0
约束条件:λ≥τ(λ<τ会产生超调,破坏非振荡设计目标)
◆积分过程Lambda整定公式
积分对象无自衡能力,模型为K/(T.S)型(T为积分时间常数),阶跃后PV匀速持续变化不停(无溢流储罐液位等)→ 积分过程,工程常用公式(不同文献系数略有差异,以PID控制器实测闭环响应为准):
Kc=(2λ+τ)/[K×(λ+τ)²]
Ti=2λ+τ。
积分过程设定值阶跃必然超调,如需防超可加设定值滤波器或选用备用PID结构。
④选λ:见第5节决策表。
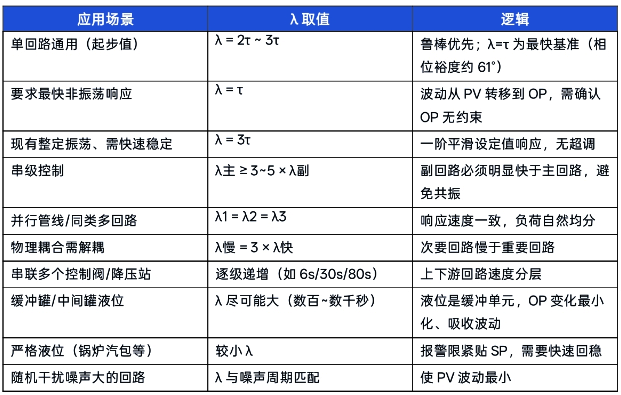
快速参考:单回路一般λ=2τ~3τ起步;流量噪声大回路适当加大;串级副回路快于主回路(λ主≥3λ副);缓冲罐液位尽量大。
⑤代公式计算Kc和Ti
缓冲罐液位这类回路的要领是“让它慢”:λ选大到数百甚至数千秒,让PID控制器输出变化最小化,吸收上游波动。
⑥下装参数
PID控制器仍在手动状态下输入Kc、Ti(Td保持0);再次核对单位与算法形式换算(PB=100/Kc、Ki=Kc/Ti);确认输出限位、报警限位正常。
⑦闭环验证
切回自动(AUTO),观察2~3个完整扰动/调节周期;做小幅设定值阶跃(2%~5%),合格响应=平滑、无超调、无振荡、约4λ内到达新设定值;工艺允许的话再做一次负载扰动测试,看PV最大偏差后是否单调返回SP、有无二次振荡。
⑧微调与记录
a、响应比预期慢、恢复时间长就减小λ(如3τ→2τ),重算Kc;
b、出现超调或轻微振荡就增大λ(如2τ→3·τ),重算Kc;
c、OP动作频繁、噪声被放大就增大λ;确认变送器阻尼与滤波;
d、长时间缓慢恢复(T很大时),调整方向:Ti=T过长属方法特性;确认是否真需要快,需要快则改用其他整定规则;
e、持续等幅真振荡就查控制阀死区/回路外问题,再增大λ。
整定完成后必须记录归档:测试日期、工况、K/T/τ原始数据、λ、Kc/Ti、验证曲线,纳入回路档案。
5、Lambda整定法的λ怎么选?
λ是唯一的"设计自由度",按回路在整体控制策略中的角色选:
6、Lambda整定法的优点、局限与禁忌
①优点
◆非振荡、无超调:PV单调趋近SP,对有约束/有质量要求的工艺友好;
◆鲁棒性强:对纯滞后估计误差不敏感,过程特性漂移后仍保持稳定;
◆干扰吸收好:向下游传递的波动更小,适合强耦合系统(造纸机等);
◆可协调整定:λ有明确物理意义,一套单元内多回路可按入分层设计;
◆科学化:"设计+验证"取代“试凑”,结果可预测、可复制。
②局限
◆Ti=T:时间常数很大的对象积分时间很长,从大扰动恢复偏慢;
◆不用微分:Td=0,追求超快速响应的场景(需要D的场合)应改用Cohen-Coon等快速整定规则;
◆需要开环阶跃测试:不允许扰动的回路(正在放热反应、临近联锁)无法直接辨识;
◆高阶/非线性对象:需先用响应曲线法求等效K、T、τ再套用公式,精度随模型近似度下降;
◆积分过程设定值阶跃必然超调(SP很少变的回路无影响;SP频繁变的加设定值滤波)。
③禁忌
◆并行(独立增益)形式PID直接套用本公式;
◆λ<τ(会产生超调,失去"期望闭环时间常数”的工程含义);
◆用整定掩盖阀门死区、变送器故障等设备问题。
7、60秒演算示例
某流量回路(自衡过程):手动方式下OP从50%阶跃至55%(ΔOP=5%),PV由120kPa升至135kPa(ΔPV=15kPa)。OP改变后2秒PV开始动作(τ=2s),再经8秒PV达到0.632×15≈9.5kPa处(T=8s)。
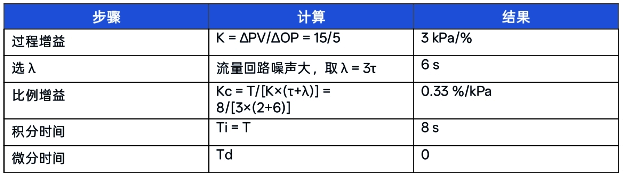
◆过程增益K=15/5=3kPa/%
◆流量回路噪声大,取λ=3τ=6s;
◆Kc=8/[3×(2+6)]=0.33%/kPa;Ti=T=8s,Td=0。
下装后做3%SP阶跃:PV平滑上升、无超调,约4λ=24s到达新设定值,验证通过。现场希望更稳,就取λ=4τ重算,Kc=8/[3×10]≈0.27。就这么简单,PID参数整定是算出来的,不是碰出来的。