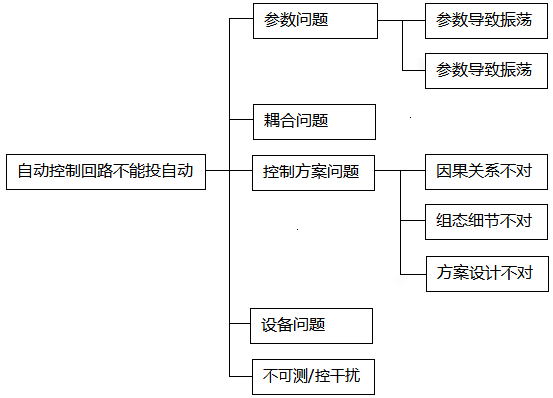
其实,PID参数问题只是冰山一角。昌晖仪表总结了一张"自动控制回路不能投自动原因分类图"分享给大家,这这张表把问题清晰拆成参数问题、耦合问题、方案问题、设备问题、不可测/控干扰这五类根因,根因性质不同、排查方法不同、解决路径也完全不同。本文沿着"自动控制回路不能投自动原因分类图",讲清楚每一类根因的"症状"和"药方",帮助你在面对投不上自动的回路时,不再盲目调参,而是按图索骥、对症下药。
1、PID参数问题
最显眼,也最容易被误认为是唯一原因。PID参数问题有两种典型表现:
①参数导致迟缓
自动控制回路能投自动,但调节慢得让人着急:设定值变了,过程变量半小时才爬到目标。常见原因是比例增益太小、积分时间太长,或者回路天然有大的纯滞后(如长管道输送、大容量容器,PID控制器被整定得过于保守。解决方向是做阶跃测试、辨识对象特性,重新整定参数-这是大多数人首先想到也最先尝试的办法。
②参数导致振荡
自动控制回路一投自动就振荡,或者在外扰下持续波动。常见原因是增益过大、积分作用太强、微分作用误用,或者PID控制器参数与对象特性不匹配。
但请注意:振荡未必是参数问题! 这正是许多排查工作的陷阱所在。如果来回调整参数,振荡的频率、幅度几乎不变,或者只在特定工况出现,就要警惕 — 真正的病根可能在耦合、设备或干扰上,调参只是隔靴搔痒。判断口诀是:参数问题引起的振荡,往往能"调参见效";调参无效的振荡,一定另有原因。
2、耦合问题
装置里的自动控制回路很少孤立存在。两条以上回路通过工艺过程相互影响时,就可能发生耦合振荡:每条回路单独投自动都正常,一同时投用就振荡,或者振荡只在某些回路组合下出现。
典型场景:精馏塔塔顶与塔底温度回路通过物料平衡互相牵制;反应器压力与进料流量共用同一台压缩机的控制手段;加热炉出口温度与燃料气压力回路相互激励。
排查要点:观察振荡的"伴随性" — 振荡是否同时出现在多条回路上?把怀疑的相邻回路切手动,振荡是否消失或明显减弱?解耦思路包括:整定上拉开主次(让次要回路动作慢一些,形成时间尺度分离);结构上引入解耦补偿;必要时与工艺配合,调整配对方案或操作变量。
3、控制方案问题
方向错了,越努力越糟糕。控制方案问题是最容易被忽视的一类,因为它的病根出在控制方案设计层面,不在参数和执行层面。图中细分三种:
①因果关系不对
PID控制器的设计建立在一个错误的假设上:操纵变量变化,过程变量"应该"朝某个方向响应。若实际方向相反或因果关系不成立(例如该阀根本影响不了这个被控量,或存在反向响应特性),无论如何整定参数都无法获得正常调节。排查方法很朴素:做手动阶跃试验,确认操纵量确实能影响被控量,且方向符合预期。
②组态细节不对
控制方案逻辑正确,但实施环节出错:正反向作用(正作用/反作用)设反、PID算法形式不匹配(串行式还是并行式、微分作用加在偏差上还是测量值上)、滤波时间常数过大、输出限幅不合理、手自动无扰切换逻辑缺陷……这些细节任何一个出错,回路都不可能正常工作。排查方法是拿着组态清单,对照设计意图逐项核查,必要时仿真验证。
③方案设计不对
更上层的错误:一个应该用串级控制的场合用了单回路,一个必须前馈补偿的扰动没有任何补偿手段,该选的操作变量被"想当然"地选错了。这类问题需要回到控制方案设计阶段,重新审视工艺机理和控制结构,局部修补是无济于事的。
4、设备问题
PID控制器的指令最终要靠执行器来执行。设备若有病,控制器再精巧也无能为力。最典型的病灶是调节阀:死区过大、回差严重、填料压得太紧导致动作迟缓、阀芯磨损造成流量特性畸变、定位器故障引发忽快忽慢。这些缺陷会让控制器输出与真实流量之间出现非线性、滞后的关系,直接表现为控制品质差、间歇振荡或极限环。
排查方法包括:阀门行程测试(阶跃小信号看阀是否动作、动作是否线性)、观察PID控制器输出与过程变量的对应关系、检查定位器和变送器的健康状况。解决路径是维修或更换阀门、调整填料、处理定位器问题-这是仪表和机械专业的主战场,控制工程师要敢于"怀疑设备",不要把所有锅都背在参数上。
5、不可测/控干扰
控制不了的东西,只能"绕开"或"承受"。有些自动控制回路投不上自动,原因既不在PID控制器,也不在执行器,而在于这个回路面对的干扰超出了控制能力:干扰幅度大、速度快,操纵变量没有足够的调节手段去对抗;或者关键干扰根本无法在线测量,前馈补偿无从谈起。
例如:原料性质频繁波动且无法在线分析,控制系统只能"事后纠正";上游装置来的流量剧烈波动,本装置的调节手段已用到了极限。这时盲目加强控制作用(大增益、强积分)反而加剧振荡。
应对思路要转变:当干扰不可测不可控时,目标应从"消除扰动影响"调整为"把影响限制在可接受范围"。具体做法包括:适当放缓控制作用、利用工艺缓冲(如中间罐)吸收波动、与上下游协调操作、推动增加必要的在线分析仪或扰动测量仪表。有些回路"半自动"或"有限自动"(限定输出变化速率、限定自动投用工况)本身就是合理的工程妥协。
"自动控制回路不能投自动原因分类图"的价值,在于它把"自动控制回路投不上自动"这个笼统的抱怨,拆解成五个性质不同、各有排查路径的根因类别。实践中可遵循这样的排查顺序:先做手动阶跃测试确认因果与设备健康,再单回路投自动测试参数合理性,然后观察多回路组合排查耦合,必要时回溯方案设计,最后诚实评估干扰是否超出可控范围。
一句话总结:能调PID参解决的问题,只是五分之一;先定位根因,再采取行动,才是解决自动控制回路不能投自动的正确打开方式。